ConcluídoRobótica / Acadêmicos
Mini Olimpíada de Robótica
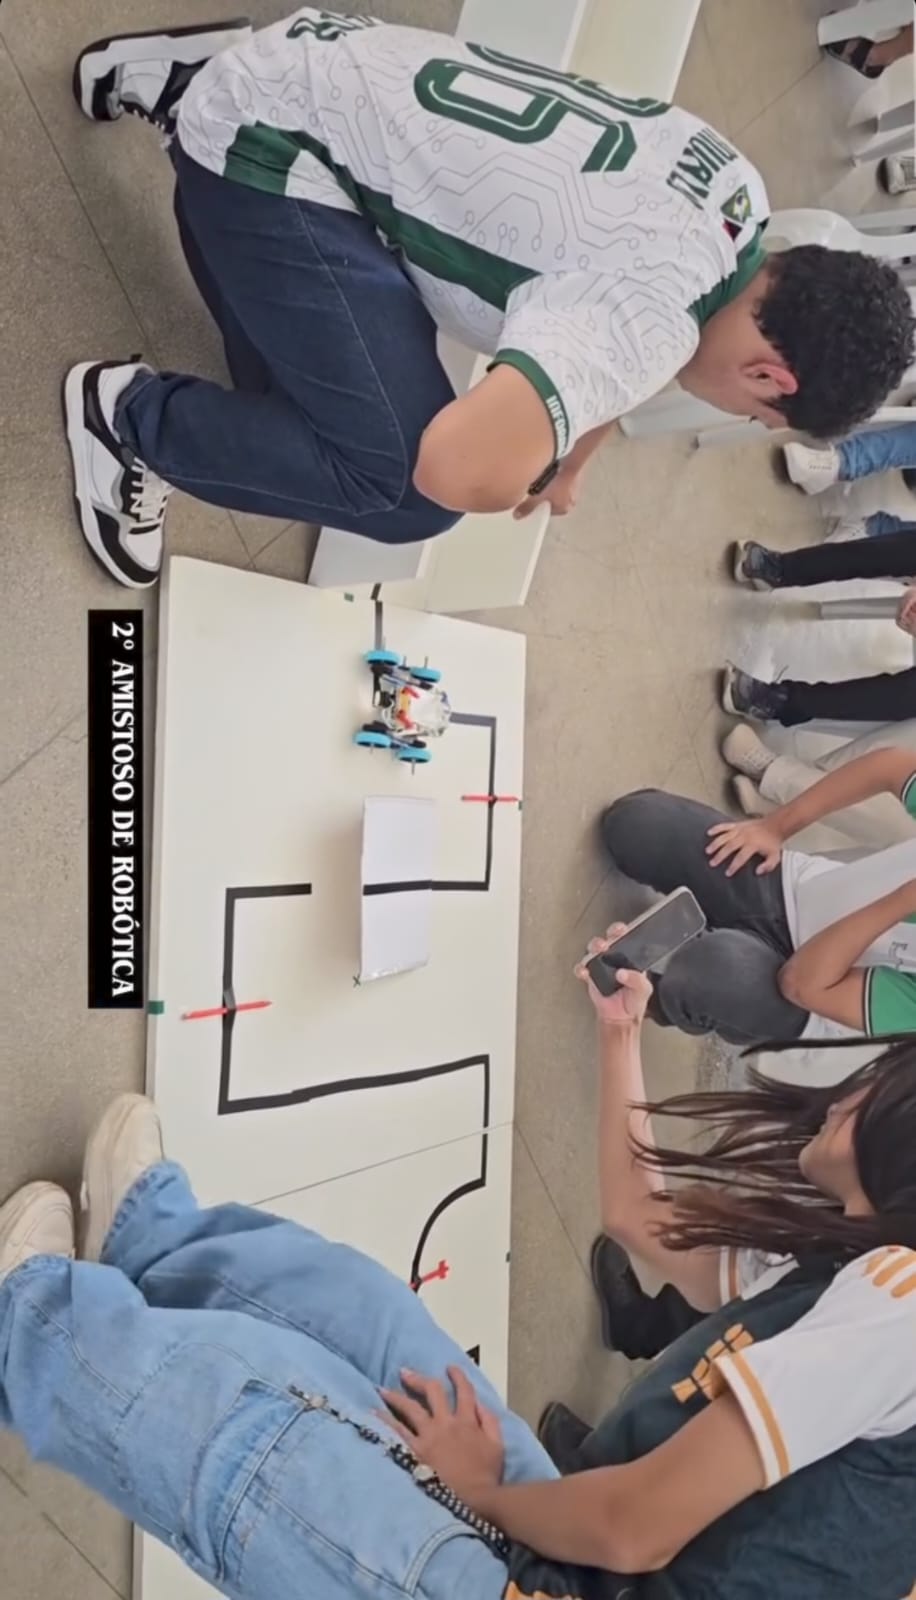
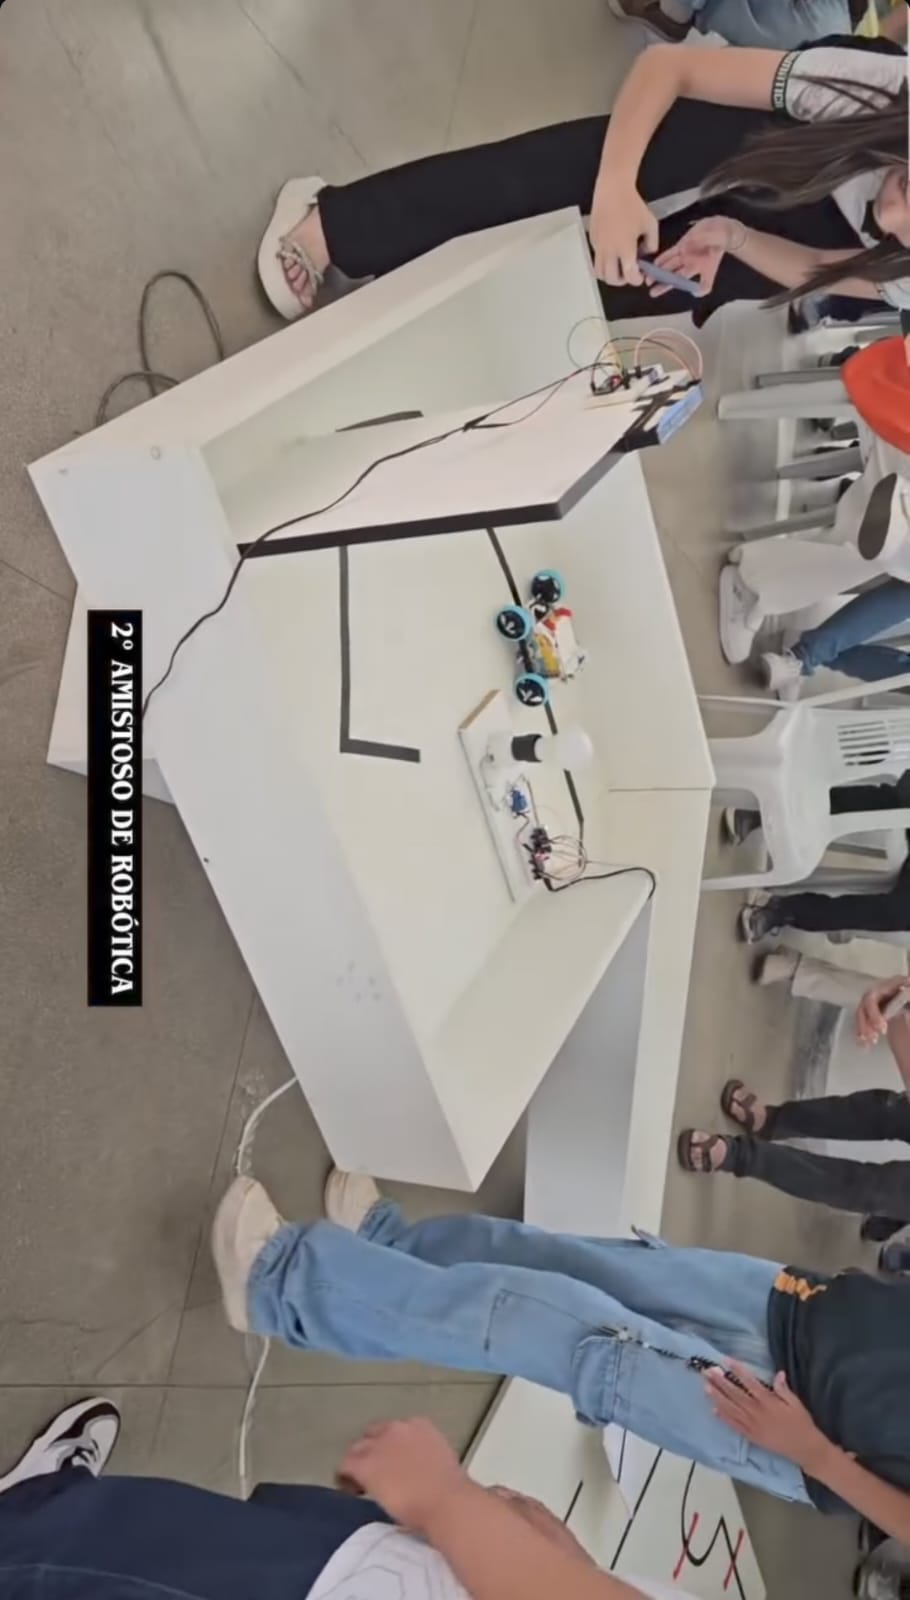
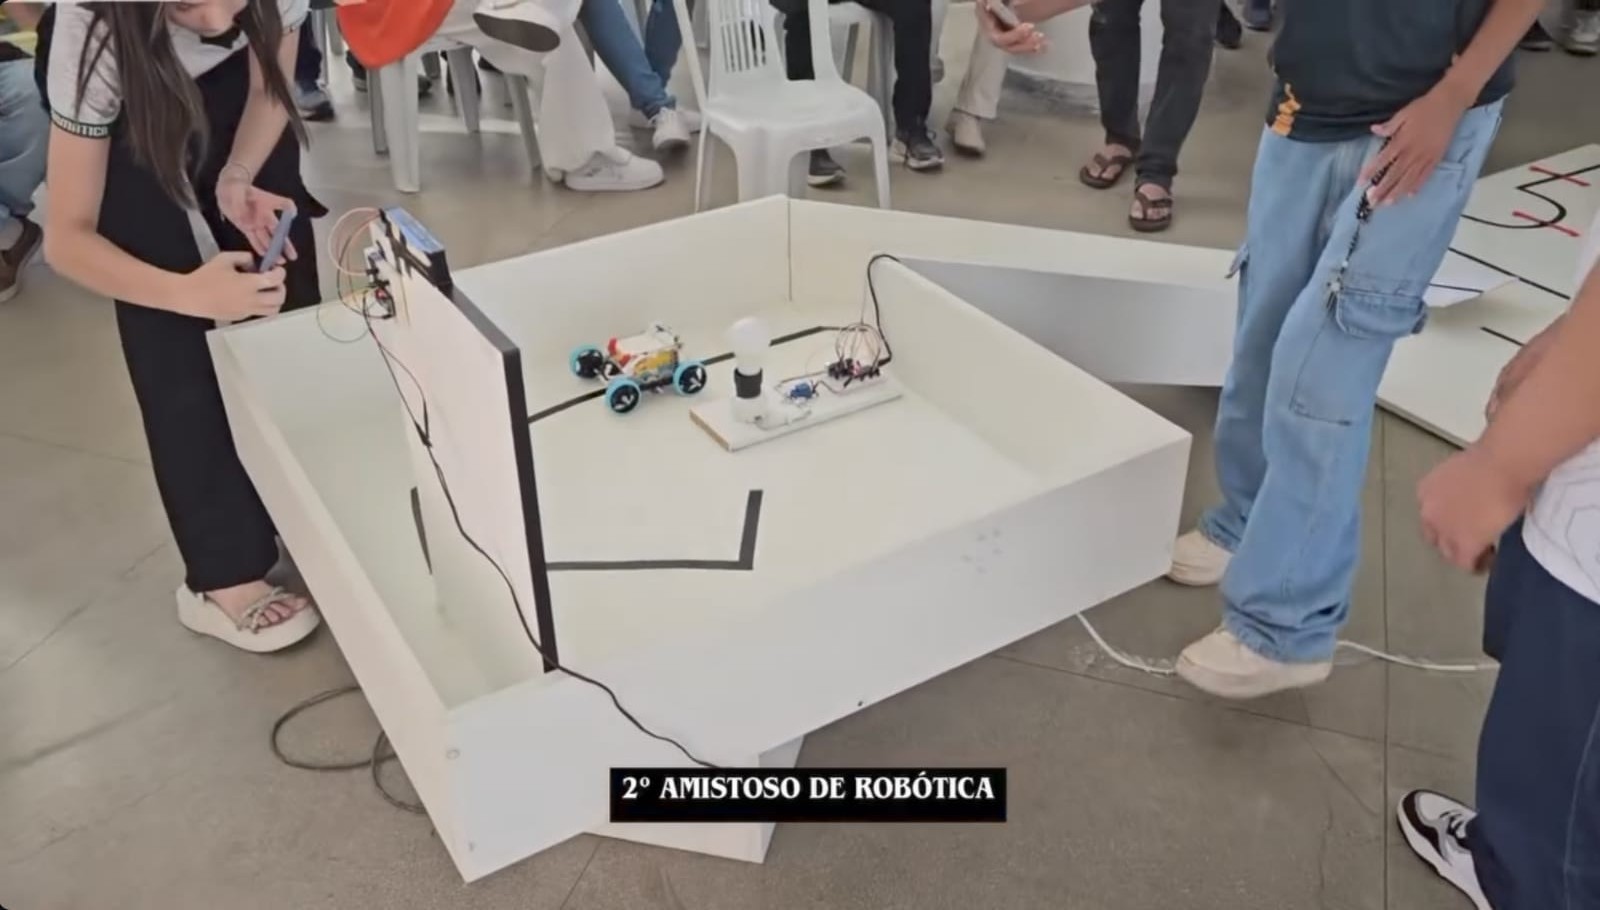
Projeto desenvolvido para participação na Mini Olimpíada de Robótica do IFPB, utilizando a plataforma LEGO Spike Prime. O objetivo foi projetar, montar e programar um robô capaz de seguir uma linha de forma autônoma, usando sensores de cor para interpretar o ambiente.
O problema
Fazer um robô percorrer sozinho um trajeto marcado por uma linha, dentro das regras da competição.
A solução
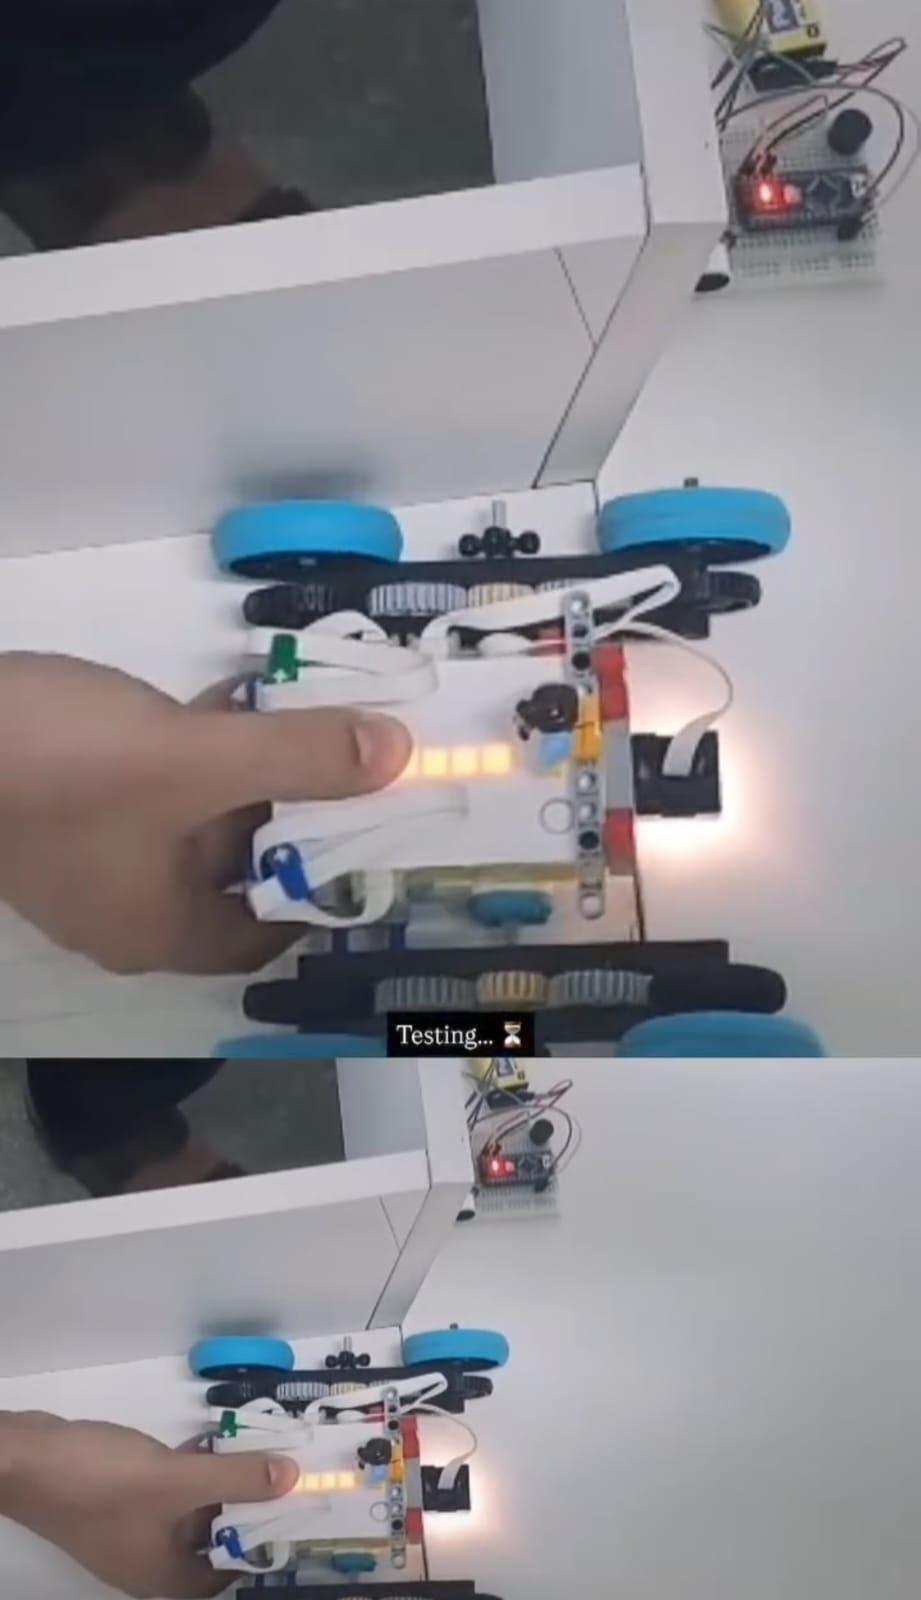
Duas abordagens de leitura de linha foram desenvolvidas e comparadas: uma com dois sensores de cor programada em blocos e outra com um único sensor programada em Python.
O que o projeto faz
- Robô seguidor de linha com 2 sensores de cor, programado em blocos
- Versão alternativa com 1 sensor de cor, programada em Python
- Documentação das regras da competição
- Registro fotográfico e em vídeo de todo o processo: iniciação, testes e conclusão da prova
Decisões técnicas
Aprendizados
Programação em blocos e em Python, lógica computacional, robótica educacional, montagem mecânica, uso de sensores, resolução de problemas e trabalho em equipe.
Telas do projeto